PS2 手柄遥控
Hint
操作环境及软硬件配置如下:
- OriginCar / OriginCar Pro
- ROS 2 Humble(Foxy 也可使用,安装对应的
joy版本) - PS2 手柄 + USB 接收器
- 底盘驱动:
origincar_base - 手柄功能包:
ps2_teleop
本页介绍如何使用 PS2 手柄遥控 OriginCar。手柄接收器插入主控 USB 口后,系统会把它识别为 /dev/input/js0;joy 功能包将手柄状态发布到 /joy,ps2_teleop 再把左摇杆映射为速度指令发布到 /cmd_vel。
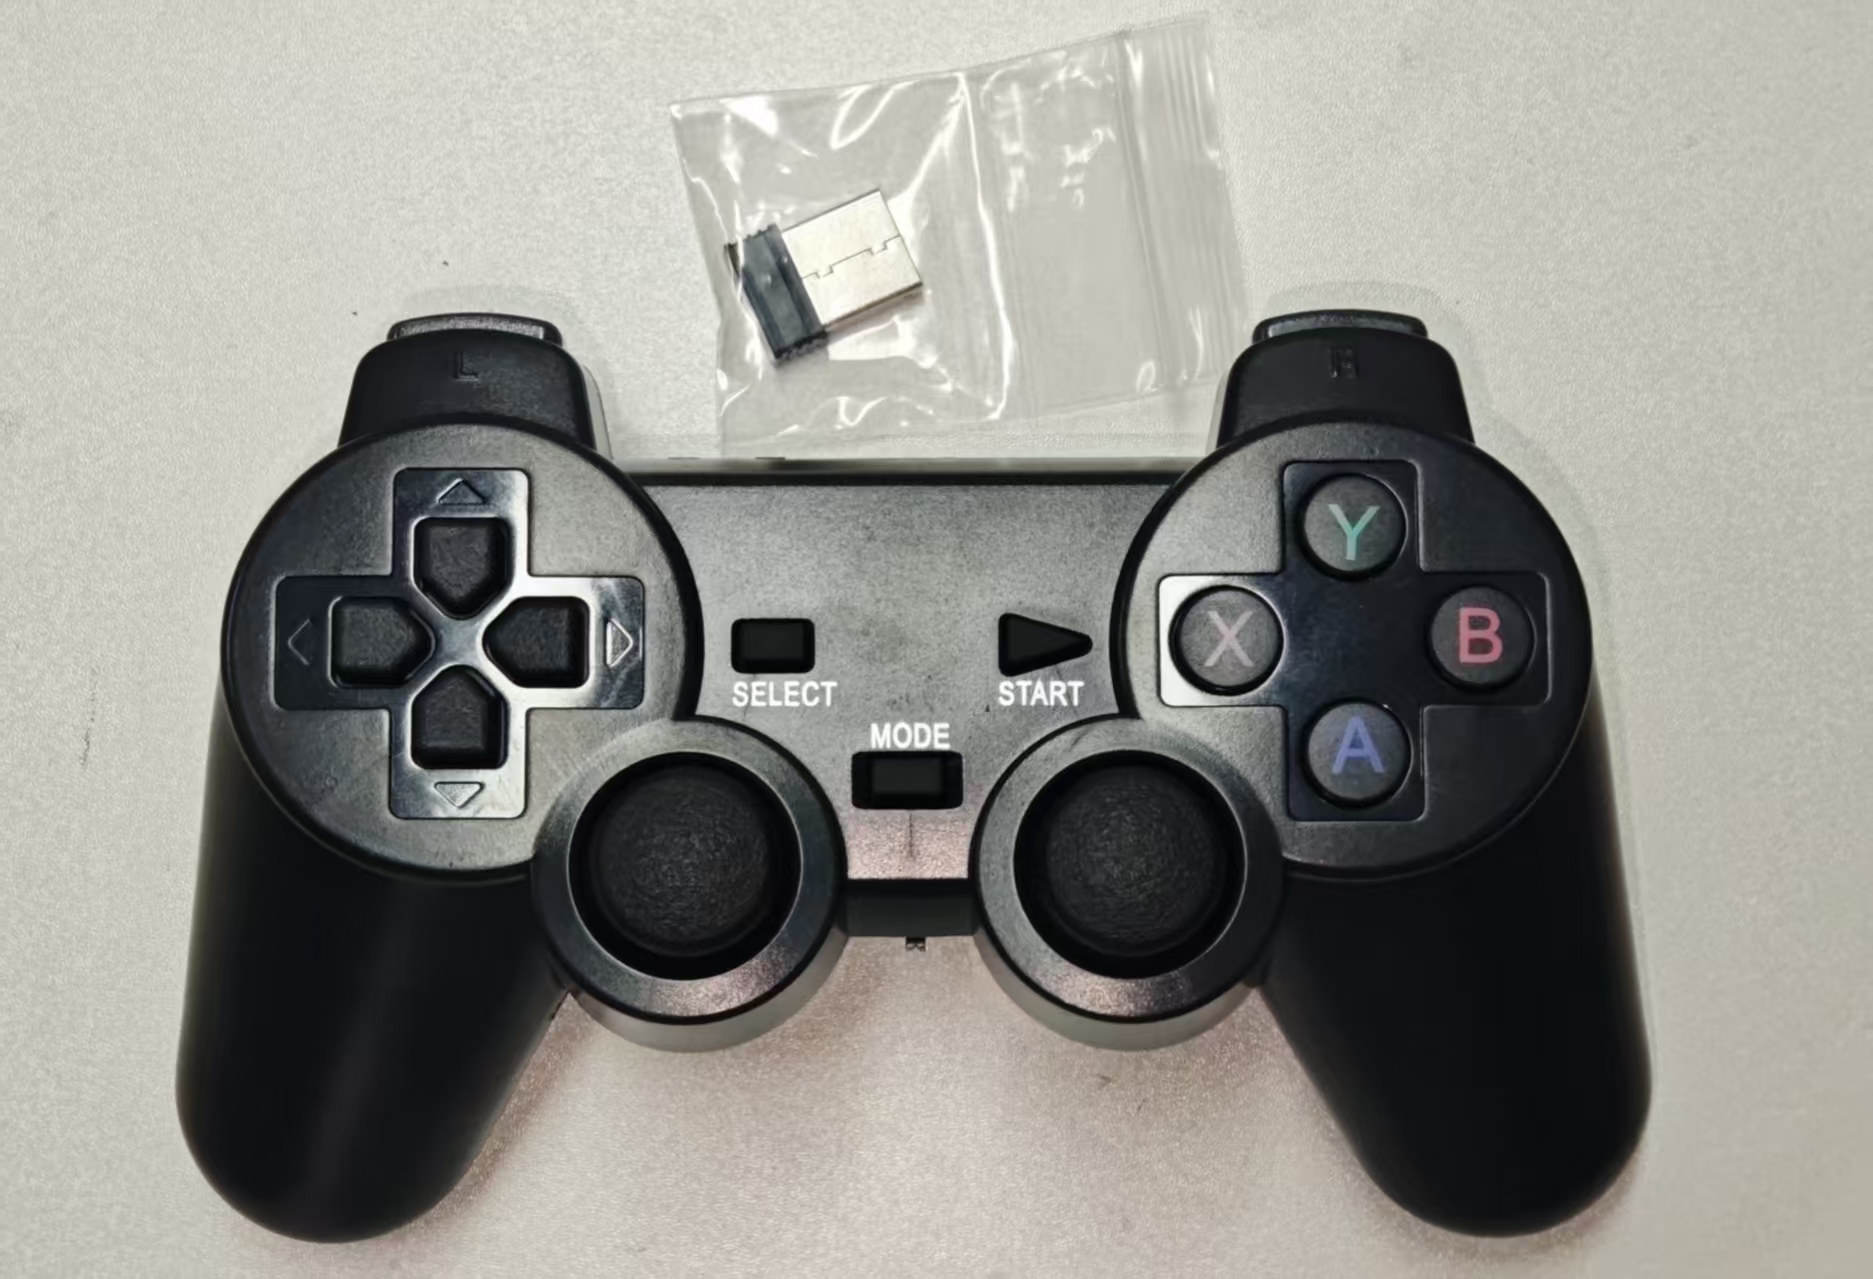
图 1:PS2 手柄及 USB 接收器
控制链路如下:
1. 连接与识别手柄
将手柄的 USB 接收器插入主控(RDK X3 / X5 / S100)的 USB 接口,打开手柄电源,然后在终端中检查设备:
如果输出类似 /dev/input/js0,说明系统已经识别到手柄。
如果手柄已经识别,但摇杆没有数据,可以按一下手柄上的 MODE 键,切换到模拟模式(手柄指示灯状态通常会变化)。
如果只有 js0,后续命令直接使用默认设备即可。如果识别到多个手柄,可以通过 ros2 run joy joy_enumerate_devices 查看设备列表,或在启动 joy_node 时指定设备。
设备权限
OriginCar 默认使用 root 登录时通常不需要额外设置。如果使用普通用户运行,可能会遇到 Permission denied,可以临时放开权限:
需要长期生效时,可以添加 udev 规则:
echo 'KERNEL=="js[0-9]*", MODE="0666"' | sudo tee /etc/udev/rules.d/99-joystick.rules
sudo udevadm control --reload-rules
sudo udevadm trigger
安装 joy 驱动
如果系统没有 joy_node,先安装:
2. 安装 ps2_teleop 功能包
下载功能包:
将压缩包上传到小车的 ROS 2 工作空间:
在小车端解压并编译:
cd /userdata/dev_ws/src
unzip ps2_teleop.zip

cd /userdata/dev_ws
colcon build --packages-select ps2_teleop --symlink-install
source install/setup.bash
编译完成后确认节点已经安装:
应该能看到:
关于 --symlink-install
使用 --symlink-install 后,修改 config/ps2_teleop.yaml 不需要重新编译,重启 launch 即可生效。如果没有使用该选项,修改配置后需要重新执行 colcon build。
3. 启动遥控
终端 1,启动底盘驱动:
终端 2,启动手柄节点:
启动成功后,按住 L1,拨动左摇杆即可控制小车:
| 操作 | 效果 |
|---|---|
| 按住 L1 + 左摇杆向上 | 前进 |
| 按住 L1 + 左摇杆向下 | 后退 |
| 按住 L1 + 左摇杆向左 | 左转 |
| 按住 L1 + 左摇杆向右 | 右转 |
| 按住 R1 + 左摇杆 | 快速模式 |
| 松开 L1 或摇杆回中 | 停车 |
阿克曼转向
OriginCar Pro 为阿克曼转向结构,原地打方向不会让车辆转向,需要同时给一点前进或后退速度。
4. 键位映射
默认映射按照常见 PS2 USB 接收器配置:
| 手柄输入 | /joy 索引 |
作用 |
|---|---|---|
| 左摇杆上下 | axes[1] |
前进 / 后退(linear.x) |
| 左摇杆左右 | axes[0] |
左转 / 右转(angular.z) |
| L1 | buttons[4] |
使能遥控 |
| R1 | buttons[5] |
快速模式 |
不同批次的手柄接收器可能会有差异。可以运行下面的命令,观察摇杆和按键对应的索引:
例如拨动左摇杆时,axes 数组中的数值会变化;按下 L1 / R1 时,buttons 对应位置会从 0 变成 1。
如果索引与默认值不同,修改 config/ps2_teleop.yaml 中的 axis_linear、axis_angular、enable_button、turbo_button 即可。
5. 功能包结构
ps2_teleop/
├── config/
│   └── ps2_teleop.yaml          # 轴、按键、速度和超时参数
├── launch/
│   └── ps2_teleop.launch.py     # 同时启动 joy_node 和遥控节点
├── ps2_teleop/
│   ├── __init__.py
│   └── ps2_teleop_node.py       # 手柄到 Twist 的映射节点
├── resource/
│   └── ps2_teleop
├── package.xml
├── setup.cfg
├── setup.py
└── README.md
节点的主要逻辑如下:
- 订阅
/joy,保存最新的axes和buttons; - 以 20 Hz 定时发布
/cmd_vel; - 超过
timeout没有收到/joy时发布零速度; - 未按住
enable_button时发布零速度; - 读取左摇杆垂直 / 水平轴,经过死区、方向反转和限幅后得到
linear.x、angular.z; - 按住
turbo_button时使用快速档速度。
6. 安全说明
- 首次测试建议把小车架空,确认前进、后退、转向和松开 L1 停车都正常后再落地。
- 调试时使用较低速度,周围不要站人,避免小车冲出桌面或撞到障碍物。
- 松开 L1、摇杆回中或
/joy超时,节点都会发布零速度;但底盘驱动异常时仍可能无法停车,建议随时准备关闭电源。 - 手柄接收器尽量直接插在主控 USB 口,不使用劣质 USB 延长线。
- 长时间不使用时关闭手柄电源,避免电池耗尽。