OriginCar S100 定制版
适用范围
本页只介绍主控为 RDK S100 的 OriginCar 定制整机。主控为 RDK X3 / RDK X5 的标准版 OriginCar,请继续阅读本站其他章节。
1. 产品概述
OriginCar S100 定制版是在 OriginCar 车体平台上,将主控更换为地瓜机器人 RDK S100 的定制设备。除主控、主控安装与线束、系统镜像外,车体结构、底盘驱动、传感器和电池方案均沿用原设计。
S100 采用 6 核 Arm Cortex-A78AE CPU 和 80 TOPS 的 Nash BPU,并集成 4 核 Cortex-R52+ MCU,适合在端侧运行视觉检测、Transformer、多传感器融合等负载。对 OriginCar 来说,更换主控带来的主要变化是算力、内存、存储和接口资源;底盘运动控制仍由原 STM32 运动控制器完成。软件操作均可按照前序文档操作。
核心配置速览
| 项目 | 配置 |
|---|---|
| 主控 | RDK S100(6× Cortex-A78AE,80 TOPS,12GB LPDDR5,64GB eMMC) |
| 底盘 | 四轮底盘,双 GMR 500 线编码器电机 |
| 感知 | 1080P 摄像头 + 镭神 N10 激光雷达 |
| 无线 | Wi-Fi / Bluetooth 模组,双外置天线 |
| 供电 | 12.6V 2600mAh X2 动力锂电池 |
| 系统 | Ubuntu 22.04(RDK OS),支持 ROS 2 Humble / TogetheROS.Bot |
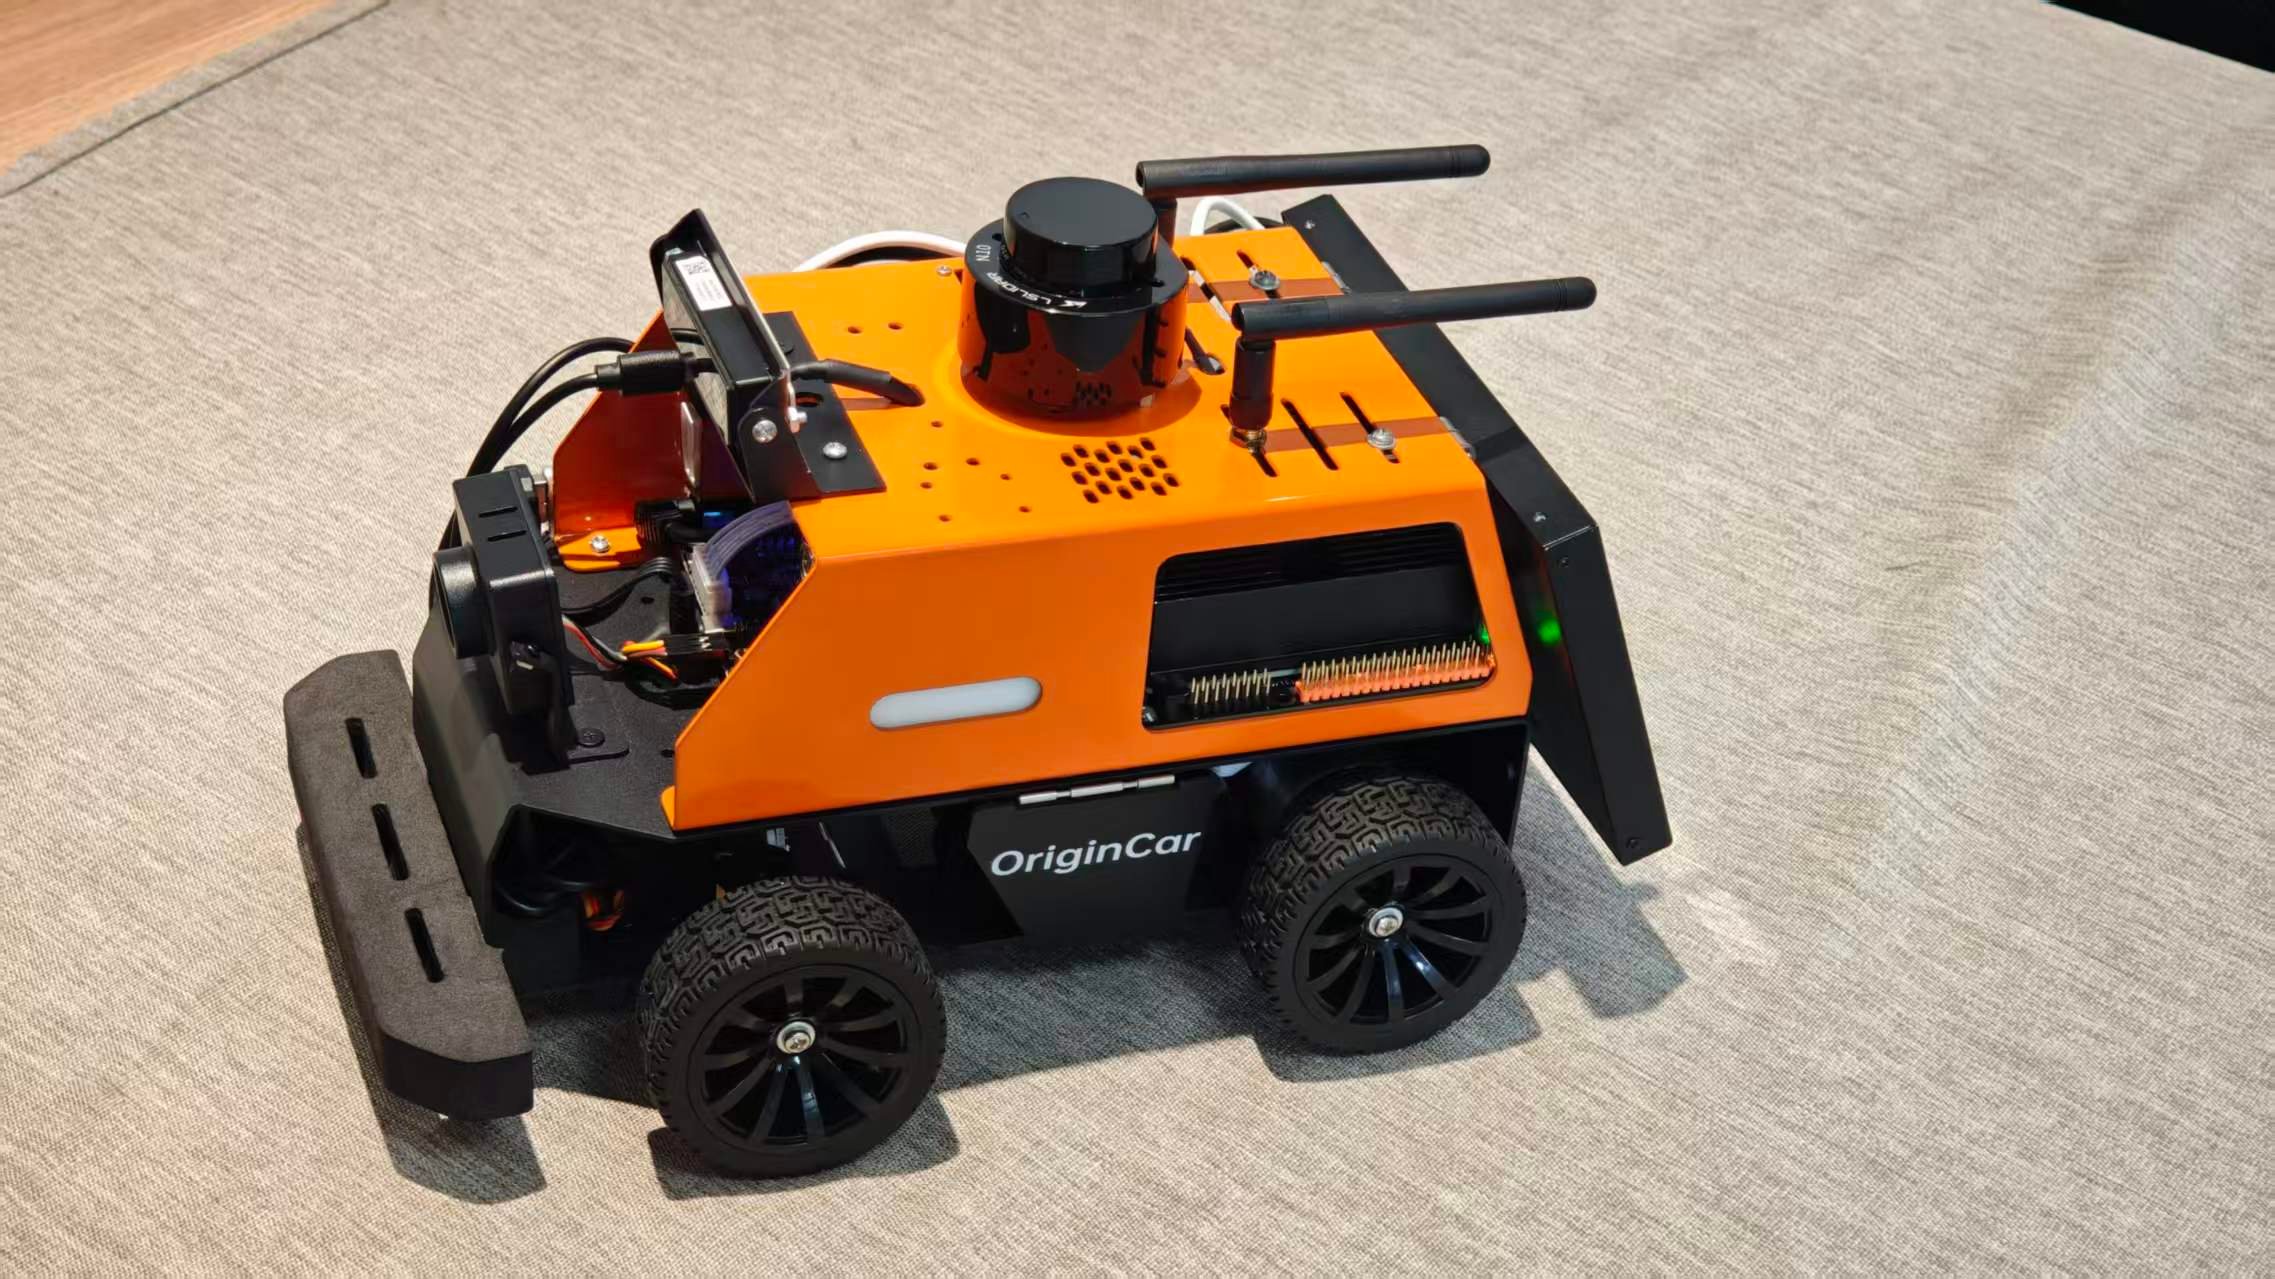
图 1:OriginCar S100 定制版实车(车顶为 N10 激光雷达,前部为摄像头,后部为双外置天线)
2. 整车配置
| 类别 | 配置 | 说明 |
|---|---|---|
| 车体平台 | OriginCar 系列 | 外形尺寸 ≥276×189×150mm,自重 >2.4kg;橙色上装、黑色底盘、前部防撞缓冲 |
| 主控 | RDK S100 | 6× Arm Cortex-A78AE @1.5GHz,80 TOPS,12GB LPDDR5,64GB eMMC |
| 运动控制 | STM32F407VET6 | 沿用原运动控制器,负责电机、编码器和 IMU |
| 驱动 | 霍尔编码器电机 ×2 | 阿克曼结构后驱 |
| IMU | MPU6050 | 板载,用于姿态与运动反馈 |
| 摄像头 | 1080P 摄像头 | 前置,支架安装,免驱即插即用 |
| 深度相机 | 红外深度摄像头 | 前置,支架安装,具体使用方法见aurora930深度相机 |
| 激光雷达 | 镭神 N10 | 车顶安装,ROS 2 驱动为 lslidar_driver |
| 无线 | Wi-Fi / Bluetooth 模组 + 双外置天线 | 通过 S100 的 M.2 Key E 接口连接 |
| 电池 | 12.6V 2600mAh 动力锂电池 | 双电池替换 |
| 操作系统 | Ubuntu 22.04(RDK OS) | 支持 ROS 2 Humble / TogetheROS.Bot |
电子电气结构
| 层级 | 主要硬件 | 职责 |
|---|---|---|
| 感知层 | 1080P 摄像头、Aurora933深度相机、N10 激光雷达 | 图像采集、二维激光扫描 |
| 计算层 | RDK S100 | 感知推理、决策规划、网络与显示 |
| 运动层 | STM32F407VET6、双电机、编码器、MPU6050 | 底盘运动控制、里程计与姿态反馈 |
| 供电层 | 12.6V 动力锂电池、电源分配 | 整车供电与充电 |
3. RDK S100 主控参数
型号区分
本车使用 RDK S100(12GB 内存 / 80 TOPS),不是 RDK S100P(24GB 内存 / 128 TOPS)。本页参数均按 RDK S100 标注。
| 项目 | RDK S100 参数 |
|---|---|
| AI 算力 | 80 TOPS(INT8,等效算力) |
| CPU | 6× Arm Cortex-A78AE @1.5GHz |
| MCU | 4× Arm Cortex-R52+ @1.2GHz(1× DCLS,1× Split-Lock) |
| BPU | 1× BPU Nash |
| GPU | Arm Mali-G78AE @100 GFLOPS |
| 内存 | 12GB LPDDR5,96-bit,最高 6400Mbps |
| 存储 | 64GB eMMC;1× M.2 Key M(PCIe 3.0×1) |
| 显示 | 1× HDMI 1.4,最高 2560×1440@60Hz |
| 网络 | 2× 千兆 RJ45;1× M.2 Key E(Wi-Fi / Bluetooth) |
| USB | 4× USB 3.0 Type-A;1× USB 2.0 Type-C(烧录 / 调试) |
| 扩展接口 | 40-Pin GPIO、16-Pin MCU、Camera 100-Pin、MCU 100-Pin、JTAG |
| 供电 | 12–20V DC,最大 150W;套件配 90W 电源适配器 |
| 尺寸 | 120×121×51mm(含外壳) |
| 工作温度 | 0℃–45℃ |
| 操作系统 | Ubuntu 22.04(RDK OS) |
4. 接口与调试
S100 板端主要接口如下。整车对外接口经过定制线束引出,实际可用接口以实车为准。
| 接口 | 用途 |
|---|---|
| 4× USB 3.0 Type-A | 摄像头、激光雷达、USB 存储等外设 |
| 1× USB 2.0 Type-C | 镜像烧录;Main 域和 MCU 域串口调试 |
| 2× 千兆 RJ45 | eth0 通用网络;eth1 管理口,默认地址 192.168.127.10 |
| HDMI | 本地显示与调试 |
| 40-Pin / 16-Pin | Main 域 GPIO、MCU 域扩展 |
| Camera 100-Pin | 3× 4-lane MIPI CSI-2 |
| M.2 Key E / Key M | Wi-Fi / Bluetooth 模组;NVMe 固态硬盘 |
| JTAG | Main 域与 MCU 域调试 |
串口调试
Type-C 调试口使用 CH340 芯片,首次连接需要在电脑上安装 CH340 驱动。串口参数为:波特率 921600、8 数据位、无校验、1 停止位、无流控。
5. 软件与模型适配
- 系统为 Ubuntu 22.04(RDK OS),可运行 ROS 2 Humble 与 TogetheROS.Bot。
- 不依赖 BPU 的 ROS 2 功能包可以在 S100 上重新编译后使用;依赖 BPU 的算法需要按 S100 工具链重新转换模型。
- RDK X3 / X5 上生成的
.bin模型不能直接在 S100 上加载。S100 使用 Nash BPU,需要通过 S100 工具链编译为.hbm模型。 - 摄像头、激光雷达等 USB / 串口设备在 S100 上的设备均已适配,可正常使用。
- 建议先分别验证底盘运动、摄像头图像和雷达
/scan,再运行上层感知与导航算法。
6. 使用注意事项
- 供电范围:S100 板端要求 12–20V DC 输入。整车电池为 12.6V 2600mAh 动力锂电池,满电电压约 12.6V,电量下降时电压会降低,使用前请确认供电模块输出始终在 S100 允许范围内。
- 散热:S100 的功耗高于原主控,运行时需保证风扇和车体通风孔不被遮挡,环境温度控制在 0℃–45℃。
- 天线:双外置天线用于 Wi-Fi / Bluetooth,使用时尽量保持竖直,不要与电机电源线、金属结构件紧贴。
- 插拔:连接或断开摄像头、激光雷达、SSD 等外设前先关闭电源,避免带电插拔。
- 系统备份:定制系统镜像和标定参数建议及时备份;需要扩展存储时可使用 M.2 Key M 接口安装 NVMe 固态硬盘。
- 模型兼容:不要直接复制 X3 / X5 的 BPU 模型到 S100,需重新编译并验证精度。
7. 常见问题
Q1:S100 定制版可以直接使用标准版 OriginCar 的系统镜像吗?
不能。S100 使用独立的 RDK OS 镜像,标准版 X3 / X5 镜像与 S100 的启动方式和驱动不兼容,需要按 S100 的烧录流程安装系统。
Q2:原来在 X3 / X5 上运行的算法需要修改吗?
不依赖 BPU 的 Python / ROS 2 代码通常可以直接迁移,ROS 2 功能包在 S100 上重新编译即可;使用 BPU 推理的模型必须用 S100 工具链重新转换和量化。